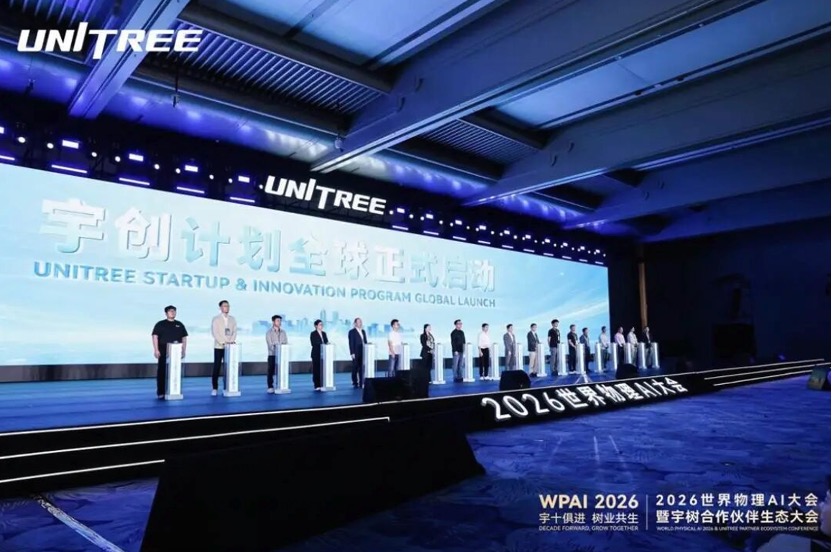
10月22日,2026世界物理AI大会暨宇树合作伙伴生态大会在杭州举行,做工程AR和现场数据采集的以见科技入选宇树科技的「宇创计划」。接下来它要和宇树及生态伙伴一起,探索四足机器人和人形机器人在工地数据采集、巡检和工程辅助上的用法。
以见科技已经搭好了一套方案:用宇树四足机器人做移动平台,背上自研的采集设备,由它的一见Robo平台调度。

一见Robo怎么干活
采集:自研设备集成360°全景相机、激光雷达和鱼眼相机,机器人边走边拍影像、采点云,还支持3DGS(三维高斯泼溅)重建现场三维场景。这套设备也能装到其他无人载具上。
派任务:平台导入BIM模型和CAD图纸,按土建、结构、房间、线性工程等特征规划路径、生成采集任务,图纸上的空间信息直接变成机器人的巡检路线。
导航:室内用激光雷达SLAM定位建图,室外结合RTK定位,再融合深度相机和图纸栅格信息识别工程场景、避障。楼梯、坡道、材料堆放这些工地常见情况,要结合机器人本体能力和感知数据规划能走的路。

分析:采集完成后,视觉大模型给现场影像做语义标注、识别问题,智能体汇总成问题清单并给出处置建议。管理者结合原始影像复核,再跟进处理。
两种模式
自主型:机器人按设定任务独立巡检,例如在工人开工前把现场走一遍,服务安全巡查、进度识别、工序热力图、质量风险识别和BIM一致性检查。
伴随型:机器人跟着技术人员走,提供三维测量、边缘AI识别、全景AR核验和风险预警,相当于一个随身的数据助手。

入选「宇创计划」后,以见科技会重点做智能建造和智能楼宇两类场景。四足机器人上工地巡检,难点在于机器人采回来的数据能不能进入总包的日常质量、进度、安全管理流程。以见把路径规划和问题识别都挂在BIM和图纸上,走的是这个方向;它还没有公布落地项目数和客户名单,下一步要看真实工地上的连续使用数据。
资料来源
本文为 AI4ELAB 编辑或原创,作者:Connor 秦明。转载请注明出处:https://ai4elab.com/10923.html


